TailSteerがQwen-Image 2.1の編集を20ターン以上安定させる
TailSteerはQwen-Image 2.1の最終トレーニングステージで、長い編集チェーンでのドリフトを防止します。BF16 transformerとして提供され、4つのネイティブComfyUIワークフローを同梱しています。
ComfyUI/models/diffusion_models/ 向けの完全なBF16 transformerとして提供され、ネイティブのQwen-Image 2.1ノードで動作し、4つのすぐに使えるワークフローが付属します。
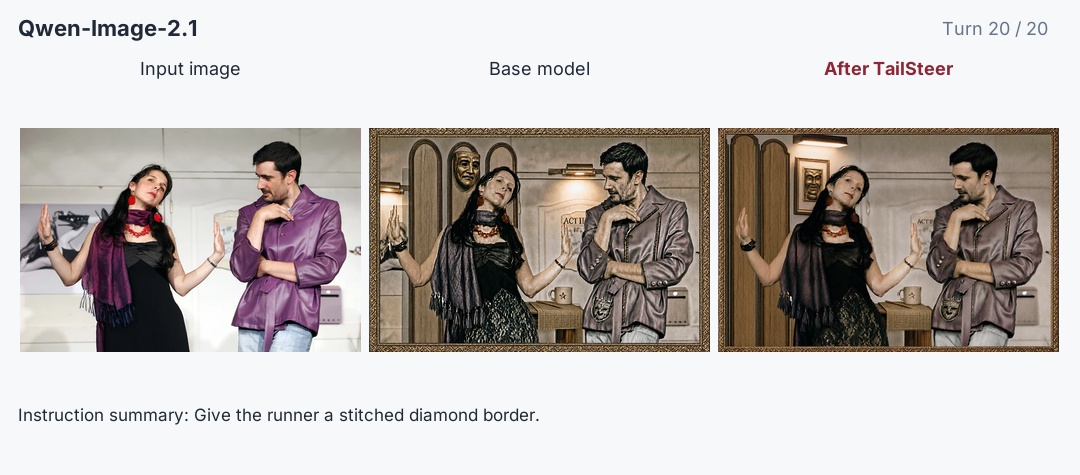
同じ画像を10回続けて編集すると、最後のフレームはもはや元の絵ではありません。肌はプラスチックのようになり、テキストは歪み、背景のディテールはぼやけます。しかも、それらを指示した覚えはありません。TailSteerは、最初の編集で得られた品質を損なうことなく、このループに耐えられるようモデルをトレーニングします。
 |
|---|
| 20回連続編集の20ターン目、ベースモデルとTailSteerの比較(プロジェクトのサンプル集より) |
何が変わるか
プロジェクトのAdd & Preserveベンチマークでは、10ターンにわたり毎ターン小さなオブジェクトを1つ追加し、変化せずに残った部分を評価します。TailSteerはベースモデルのオブジェクト完成率を維持しつつ、編集ボックス外のすべてを改善します:
| 指標(ターン10) | ベース | TailSteer |
|---|---|---|
| COA、オブジェクト完成率 (%) ↑ | 67.36 | 66.94 |
| 編集領域外のPSNR ↑ | 16.93 | 18.15 |
| 編集領域外のSSIM ↑ | 0.438 | 0.513 |
| 編集領域外のLPIPS ↓ | 0.270 | 0.239 |
トレードオフはわずかです: Qwen-IB EN 53.39 → 53.06、GEdit EN 8.11 → 8.04、ImgEdit 4.40 → 4.42。テキストから画像への生成も同じcheckpointから動作し、推論時に保存マスクやモデルの切り替えは不要です。
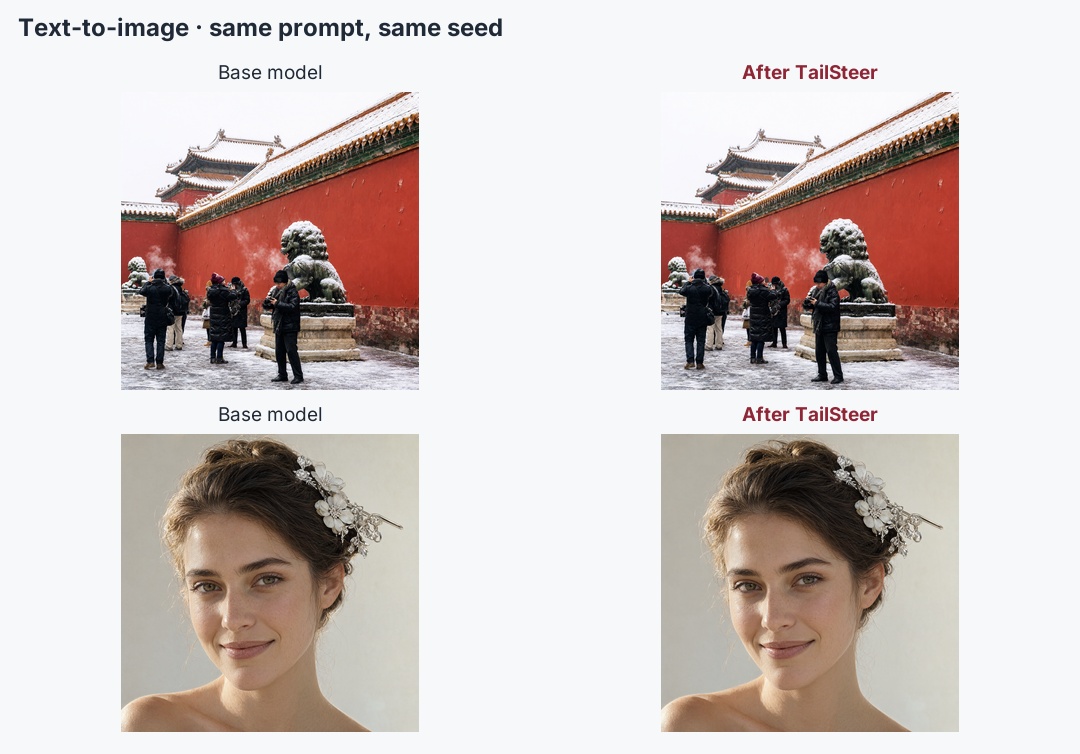
同一プロンプトとシード: ベースモデルとTailSteerの比較。
ComfyUIで実行する
TextEncodeQwenImage21とQwenImage21Cacheを含むビルドにComfyUIをアップデートし、qwen_image_2.1_tailsteer_bf16.safetensors(14.23 GB)をmodels/diffusion_models/に配置します。- 変更されていないベースのコンポーネントを追加します:
qwen3vl_8b_bf16.safetensorsをmodels/text_encoders/(17.53 GB)に、qwen_image_2.1_vae_bf16.safetensorsをmodels/vae/に配置します。どちらも Comfy-Org/Qwen-Image-2.1 から入手できます。 - ワークフローをドラッグして実行します: 40 Eulerステップ、CFG 1.0、ロスレスKVキャッシュ、参照解像度1024。
3ターンのワークフローでは、各 VAE Decode が次の Text Encode Qwen Image 2.1 に接続されるため、編集ステージを複製するとチェーンが延長されます。
守るべき設定が1つあります: サンプラーはリリースされたダイナミックシフトから構築された ManualSigmas を使用しており、ComfyUIの汎用 simple スケジュールは同じカーブではありません。出力サイズやステップ数を変更する場合は、プロジェクトの comfyui_sigmas.py で再生成し、結果を貼り付けてください。
検証済みの構成はH100 80 GBとBF16コンポーネントです。量子化構成やコンシューマーGPU構成は検証されていません。サンプルワークフローは1280×832、960×1120、1024×1024で実行されます。
入手方法
- 重み: Lyricccco/Qwen-Image-2.1-TailSteer、さらに完全なDiffusersレイアウトとComfyUIガイド。
- 他のバックボーン向けの同じトレーニングステージ: FLUX.2 [klein] Base 9B と SenseNova-U1.5-8B-MoT。
- コード: Lyricccco/tailsteer、論文はarXiv 2611.06741。
- akhaliqによるブラウザデモ: endless-edit-tailsteer。
モデルカードによると、保存能力がおよそ2倍のより強力なバージョンがトレーニング中です。
コメント
GitHubでサインインしてディスカッションに参加しましょう。