ComfyUI MiniMax H3 SPEED V2: マルチサンプラーによる段階的解像度
ComfyUI-MiniMax-H3-SPEED V2はEuler、Heun、DPM2、RES Multistepをサポートし、サンプラー対応のSigma Harvestを追加、I2Vキーフレームのリサイズを修正しました。
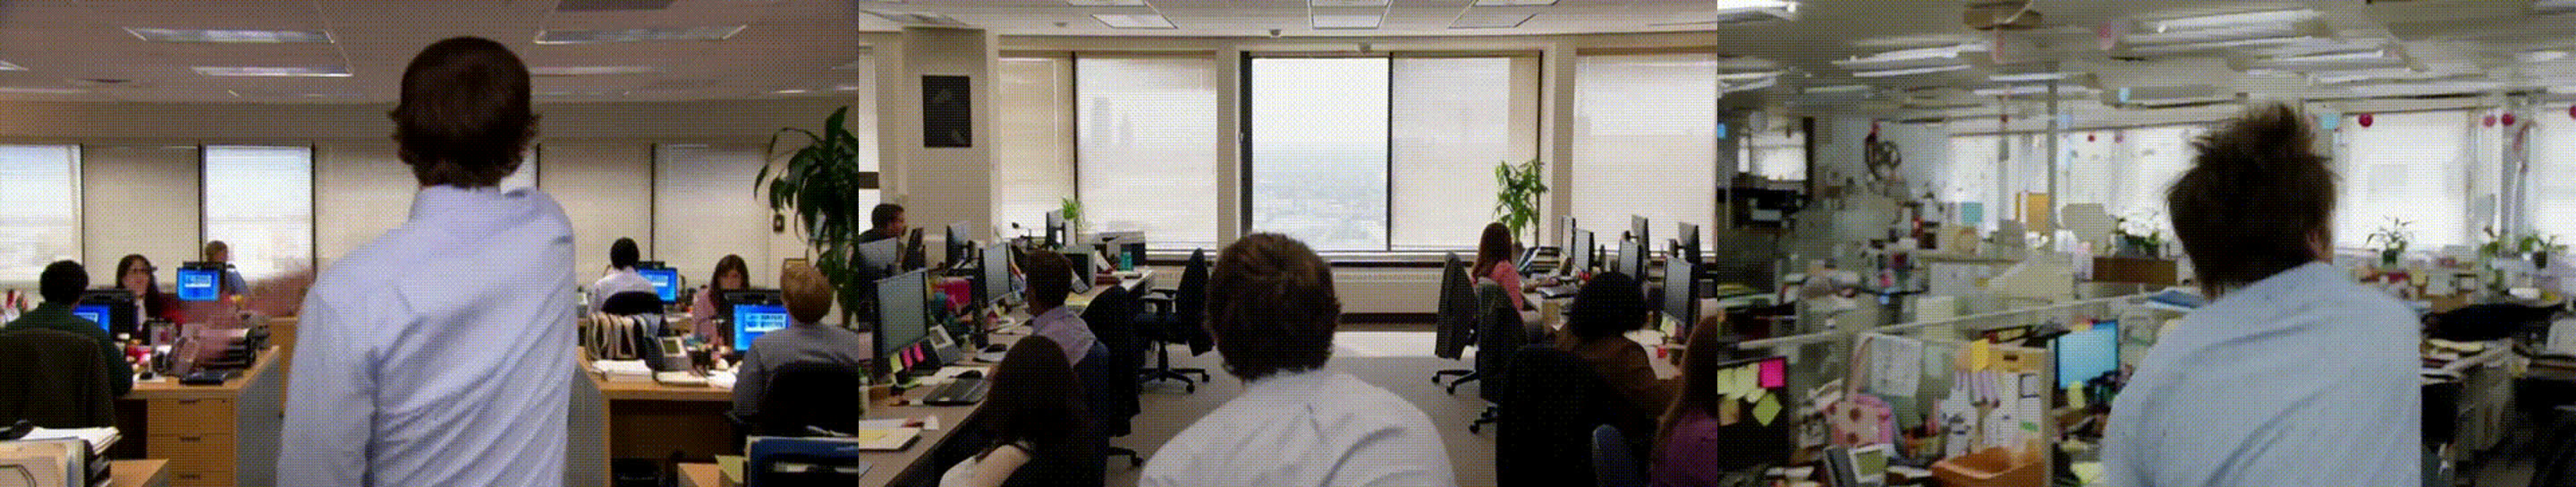
同じシードとプロンプト、960x544、24 fps、10.125秒。左: フル解像度ベースライン、SPEEDなし(571.49秒)。中央: delta 0.005の3ステージ(438.85秒)。右: delta 0.05の4ステージ(237.57秒)。
SPEEDがスケジュールを分割する仕組み
MiniMax H3は、ノイズが支配的で高周波のディテールがまだ存在しない初期ステップを含め、すべてのデノイズステップで最大の空間コストを支払います。SPEEDはそうしたステップをより小さなグリッドに移し、そこから段階的に戻していきます。サンプラーはターゲット解像度の何分の1かでデノイズし、残りのステップで潜在をより大きなグリッドへと移行します。
このノードには3つの自動ラダーが用意されており、単一のstages値で選択します。
stages | 解像度ラダー |
|---|---|
2 | 0.5 → 1.0 |
3 | 0.33 → 0.66 → 1.0 |
4 | 0.25 → 0.5 → 0.75 → 1.0 |
Tolerance (Delta)、noise_amplitude、noise_decay_exponentが各トランジションの発生タイミングを決定します。同梱のデフォルト値は作者自身のキャリブレーション適合から得られたもので、READMEではHarvestキャリブレーションを実行する場合を除き、そのままにしておくことを推奨しています。解像度の引き上げによって現れる高周波帯域は、デフォルトのdirect_coarseノイズポリシーの下では、トランジションをシードとする決定論的なガウス場から埋められます。もう1つのポリシーcoupled_full_gridは、それらの帯域を単一のフル解像度ノイズ場から導出します。作者は品質が向上することを確認しておらず、デフォルトにはなっていません。
SPEEDはMiniMax H3のみに適用され、H3の音声ストリームは常にフル解像度のままです。
V2での変更点
リポジトリのCHANGELOG.mdでは2.0.0として記載されています。主な変更点は次のとおりです。
- サンプラーのサポート。 SPEEDはもはやEulerに縛られません。V2はEuler、Heun、DPM2、Exp Heun 2 X0、RES Multistepに対応します。ステートレスなサンプラーはComfyUI自身のサンプラーオブジェクトを使用します。RES Multistepは前ステップの履歴を保持するため、V2では実行スコープのアダプターを通して実行し、SPEEDが解像度を変更するたびにその状態をクリアします。サイズの異なる潜在に履歴を持ち越すことはありません。
- サンプラー対応のSigma Harvest。 キャリブレーションノードはEulerを仮定するのではなく、実際に選択したサンプラーのパラメータを報告するようになり、自動パスと同じ0.005の許容値をデフォルトとします。
- 計画の統合。 自動とマニュアルは1つの計画・検証実装を共有します。自動は現在のシグマスケジュールと現在の潜在サイズからトランジションを計算するようになりました。
- I2Vキーフレームの修正。 キーフレームの潜在は、すでにリサイズされたテンソルをさらにリサイズするのではなく、オリジナルのフル解像度コピーからリサイズされます。また、最終ステージの前と実行失敗の後に復元されます。作者の要約によれば、画像から動画へは解像度変更のたびに徐々にぼやけることがなくなるはずです。
- Harvestのメモリ削減。 V1は実行が完了するまですべてのフル解像度残差テンソルを保持し、その後で解析していました。V2はコールバック内で各残差を小さな放射状DCTパワープロファイルに縮約し、テンソルを破棄します。
- 継続的な進捗とプレビュー。 SPEEDの実行は、無関係な複数のサンプラー呼び出しではなく、1つの生成として報告されるようになりました。
- リグレッションカバレッジは、サンプラー選択、RES状態、I2V、トランジション、Harvest、ワークフロー、ノイズポリシーにわたって拡大されました。
実測された高速化
リポジトリは、主張の根拠となる計測時間を含むevidenceフォルダーを公開しています。RTX 5080を1基、システムRAM 128GB、出力960x544、24 fpsで10.125秒、すべての行で同じシードとプロンプトです。フル解像度のEulerベースラインは571.49秒です。
| Tolerance (Delta) | 2ステージ | 3ステージ | 4ステージ |
|---|---|---|---|
| 0.005 | 462.96秒(1.23倍) | 438.85秒(1.30倍) | 435.21秒(1.31倍) |
| 0.010 | 450.38秒(1.27倍) | 409.83秒(1.39倍) | 384.13秒(1.49倍) |
| 0.050 | 278.44秒(2.05倍) | 262.32秒(2.18倍) | 237.57秒(2.41倍) |
同じフォルダーは、これらの数値の限界を明確に述べています。これらはEulerのみの参照セットであり、V2が追加した4つのサンプラーについて速度や品質の同等性を立証するものではなく、あるノイズポリシーが別のものより優れている証拠として読むべきでもありません。作者の指示は、Harvestキャリブレーションを再実行し、自分のサンプラー、モデル、スケジューラの組み合わせをベンチマークすることです。
3つのノード
| ノード | 機能 |
|---|---|
| メインSPEEDノード(自動) | 2、3、4ステージのラダーを選択し、ライブのシグマスケジュールからトランジションを処理します |
| SPEEDサンプラー(ステップスルー、マニュアル) | 最大4つの明示的な(goal, resolution)ペア。ratio_modeはgoalをグローバルなステップインデックス(steps)として、またはスケジュールの0~1の割合(ratio)として扱います。有効な解像度は増加する必要があり、最後は1.0でなければなりません |
| Sigma Harvest | 既存のワークフローとともに実行して、使用予定のサンプラーを測定し、対応するノードにコピーするsampler_name、delta、noise_amplitude、noise_decay_exponentの値を返します |
インストールは、パッケージをComfyUI/custom_nodes/にクローンして再起動するだけです。ワークフローでは、SamplerCustomAdvancedをSPEEDサンプラーノードに置き換え、同じnoise、guider、sigmas、latent_image入力に接続します。オールインワンのKSamplerを使用する場合は、まずComfyUIの高度なサンプリングコンポーネントに分割する必要があります。
ワークフロー
リポジトリには3つのフロントエンド形式のワークフローが同梱されています。calculated版はグラフ内でSigma Harvestを実行するため、キャリブレーション値が自動的に得られます。manual版はラダーを公開して手動調整できるようにしています。
calculatedワークフローは、画像から動画へのH3グラフをサブグラフで包み、SPEEDサンプラーをstages = 3、direct_coarse、delta = 0.005、noise_amplitude = 12.105、noise_decay_exponent = 0.773、seed_offset = 10000、sampler = eulerに設定します。そのノートは、pruned int8 convrotのfl2vaチェックポイント、nvfp4 Qwen3-VL 32Bテキストエンコーダー、およびH3の個別のビデオVAEとオーディオVAEを指し示しています。
入手方法
- ノードパック: StanLukuvka/ComfyUI-MiniMax-H3-SPEED
- ワークフロー:
workflows/ - ベンチマークと比較クリップ:
evidence/ - 変更履歴:
CHANGELOG.md
執筆時点でリポジトリは85個のスターを集めていました。告知スレッドはr/comfyuiで行われ、議論の多くはタイミング表ではなく並べて比較できる出力を求めていました。作者は読者にevidenceフォルダーと、別のサードパーティ製の速度比較を案内しました。執筆時点で、V2のサンプラーセットを独立に再現したものは公開されていませんでした。
コメント
GitHubでサインインしてディスカッションに参加しましょう。